U-MOCO OS

카메라 무빙을 더 직관적으로

빠른 숏 설정부터 프레임 단위의 정밀한 무빙까지, 하나의 시스템으로 완성합니다.

스크롤하여 살펴보기

빠른 완성에서프로페셔널 컨트롤까지

제작 리듬과 정밀도에 맞춰 선택하는 두 가지 작업 방식

OSLITE
표준

빠른 숏 설정

기록 노드 · 속도 조절

무빙을 빠르게 완성

  • 노드 모드 · 속도 제어 · 기록 & 재생
OSPRO
전문

프로페셔널 컨트롤

타임라인 · 멀티트랙 키프레임

초마다 · 프레임마다

  • 타임라인 편집
  • 다 트랙 동기화
  • 음악 / FIZ
  • I/O 제어

하나의 장치, 두 가지 방법으로

빠른 설정부터 전문적인 모션 설계까지 생산에 필요한 작업 흐름에 맞는 작업을 선택하세요.
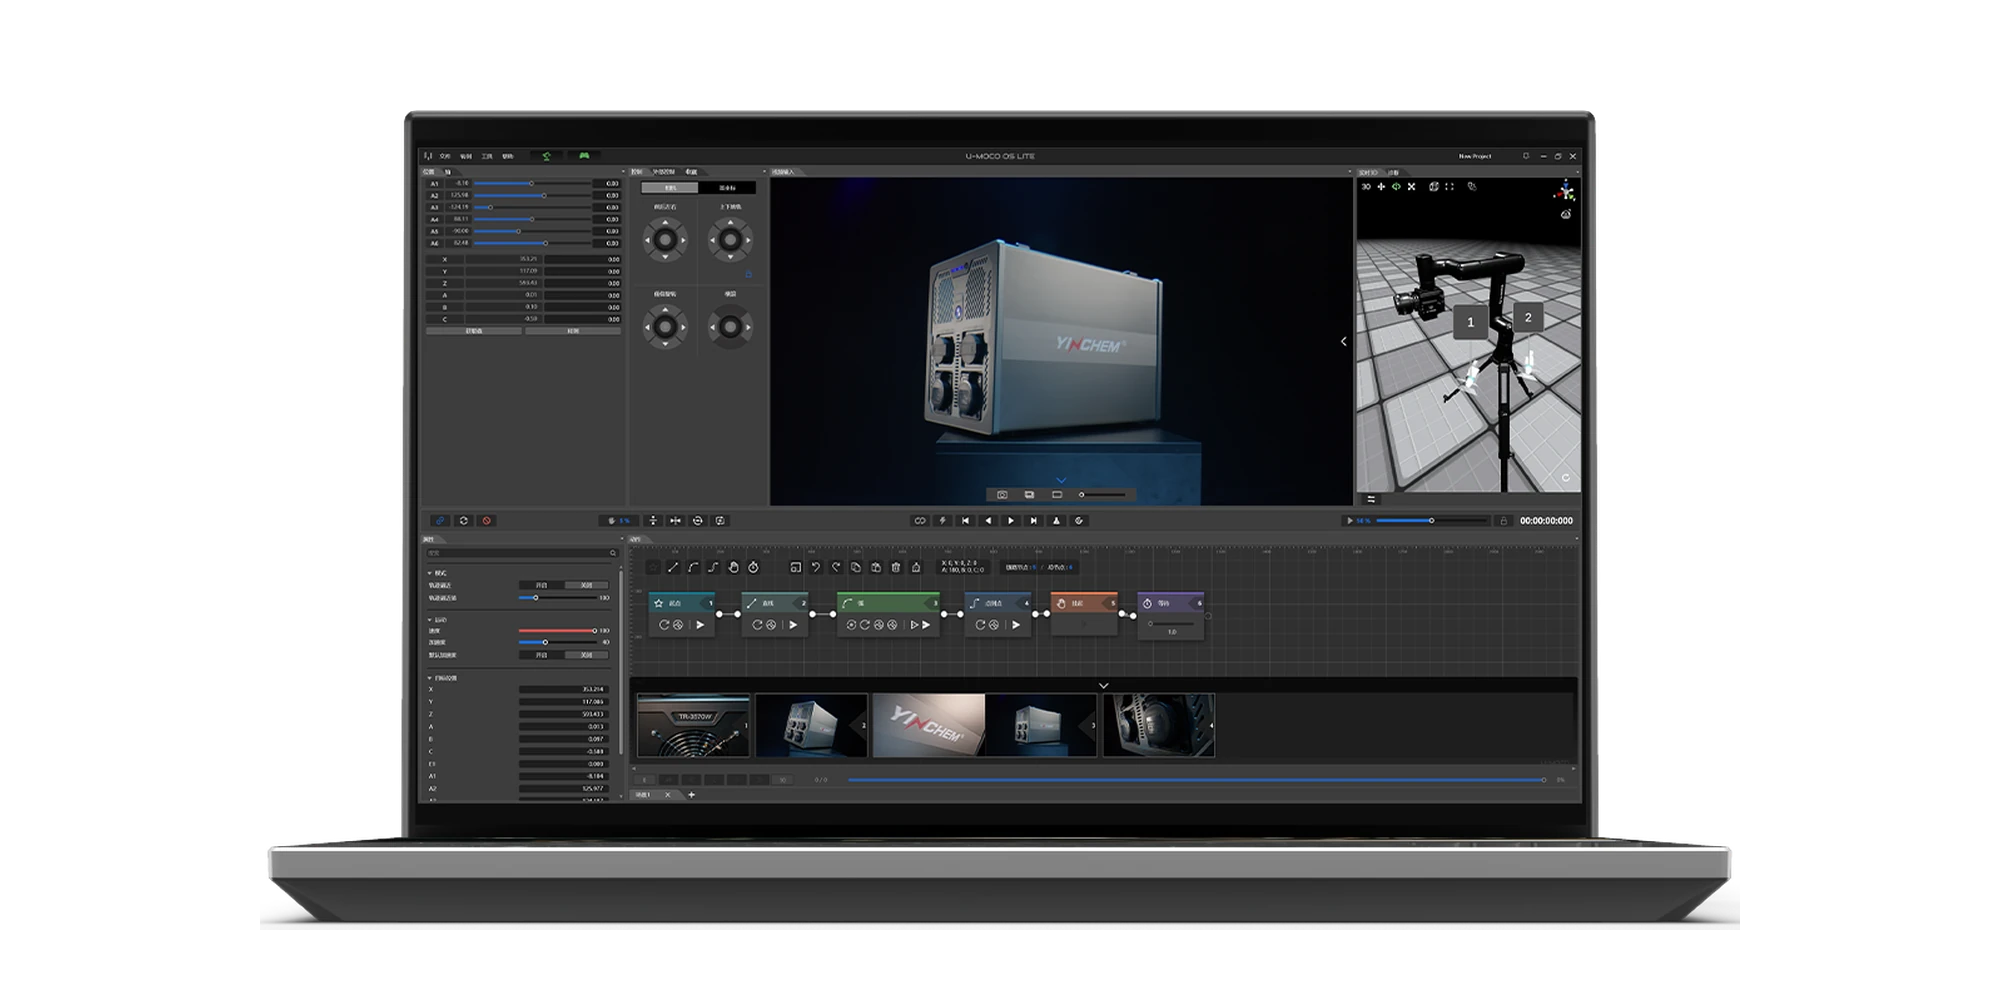
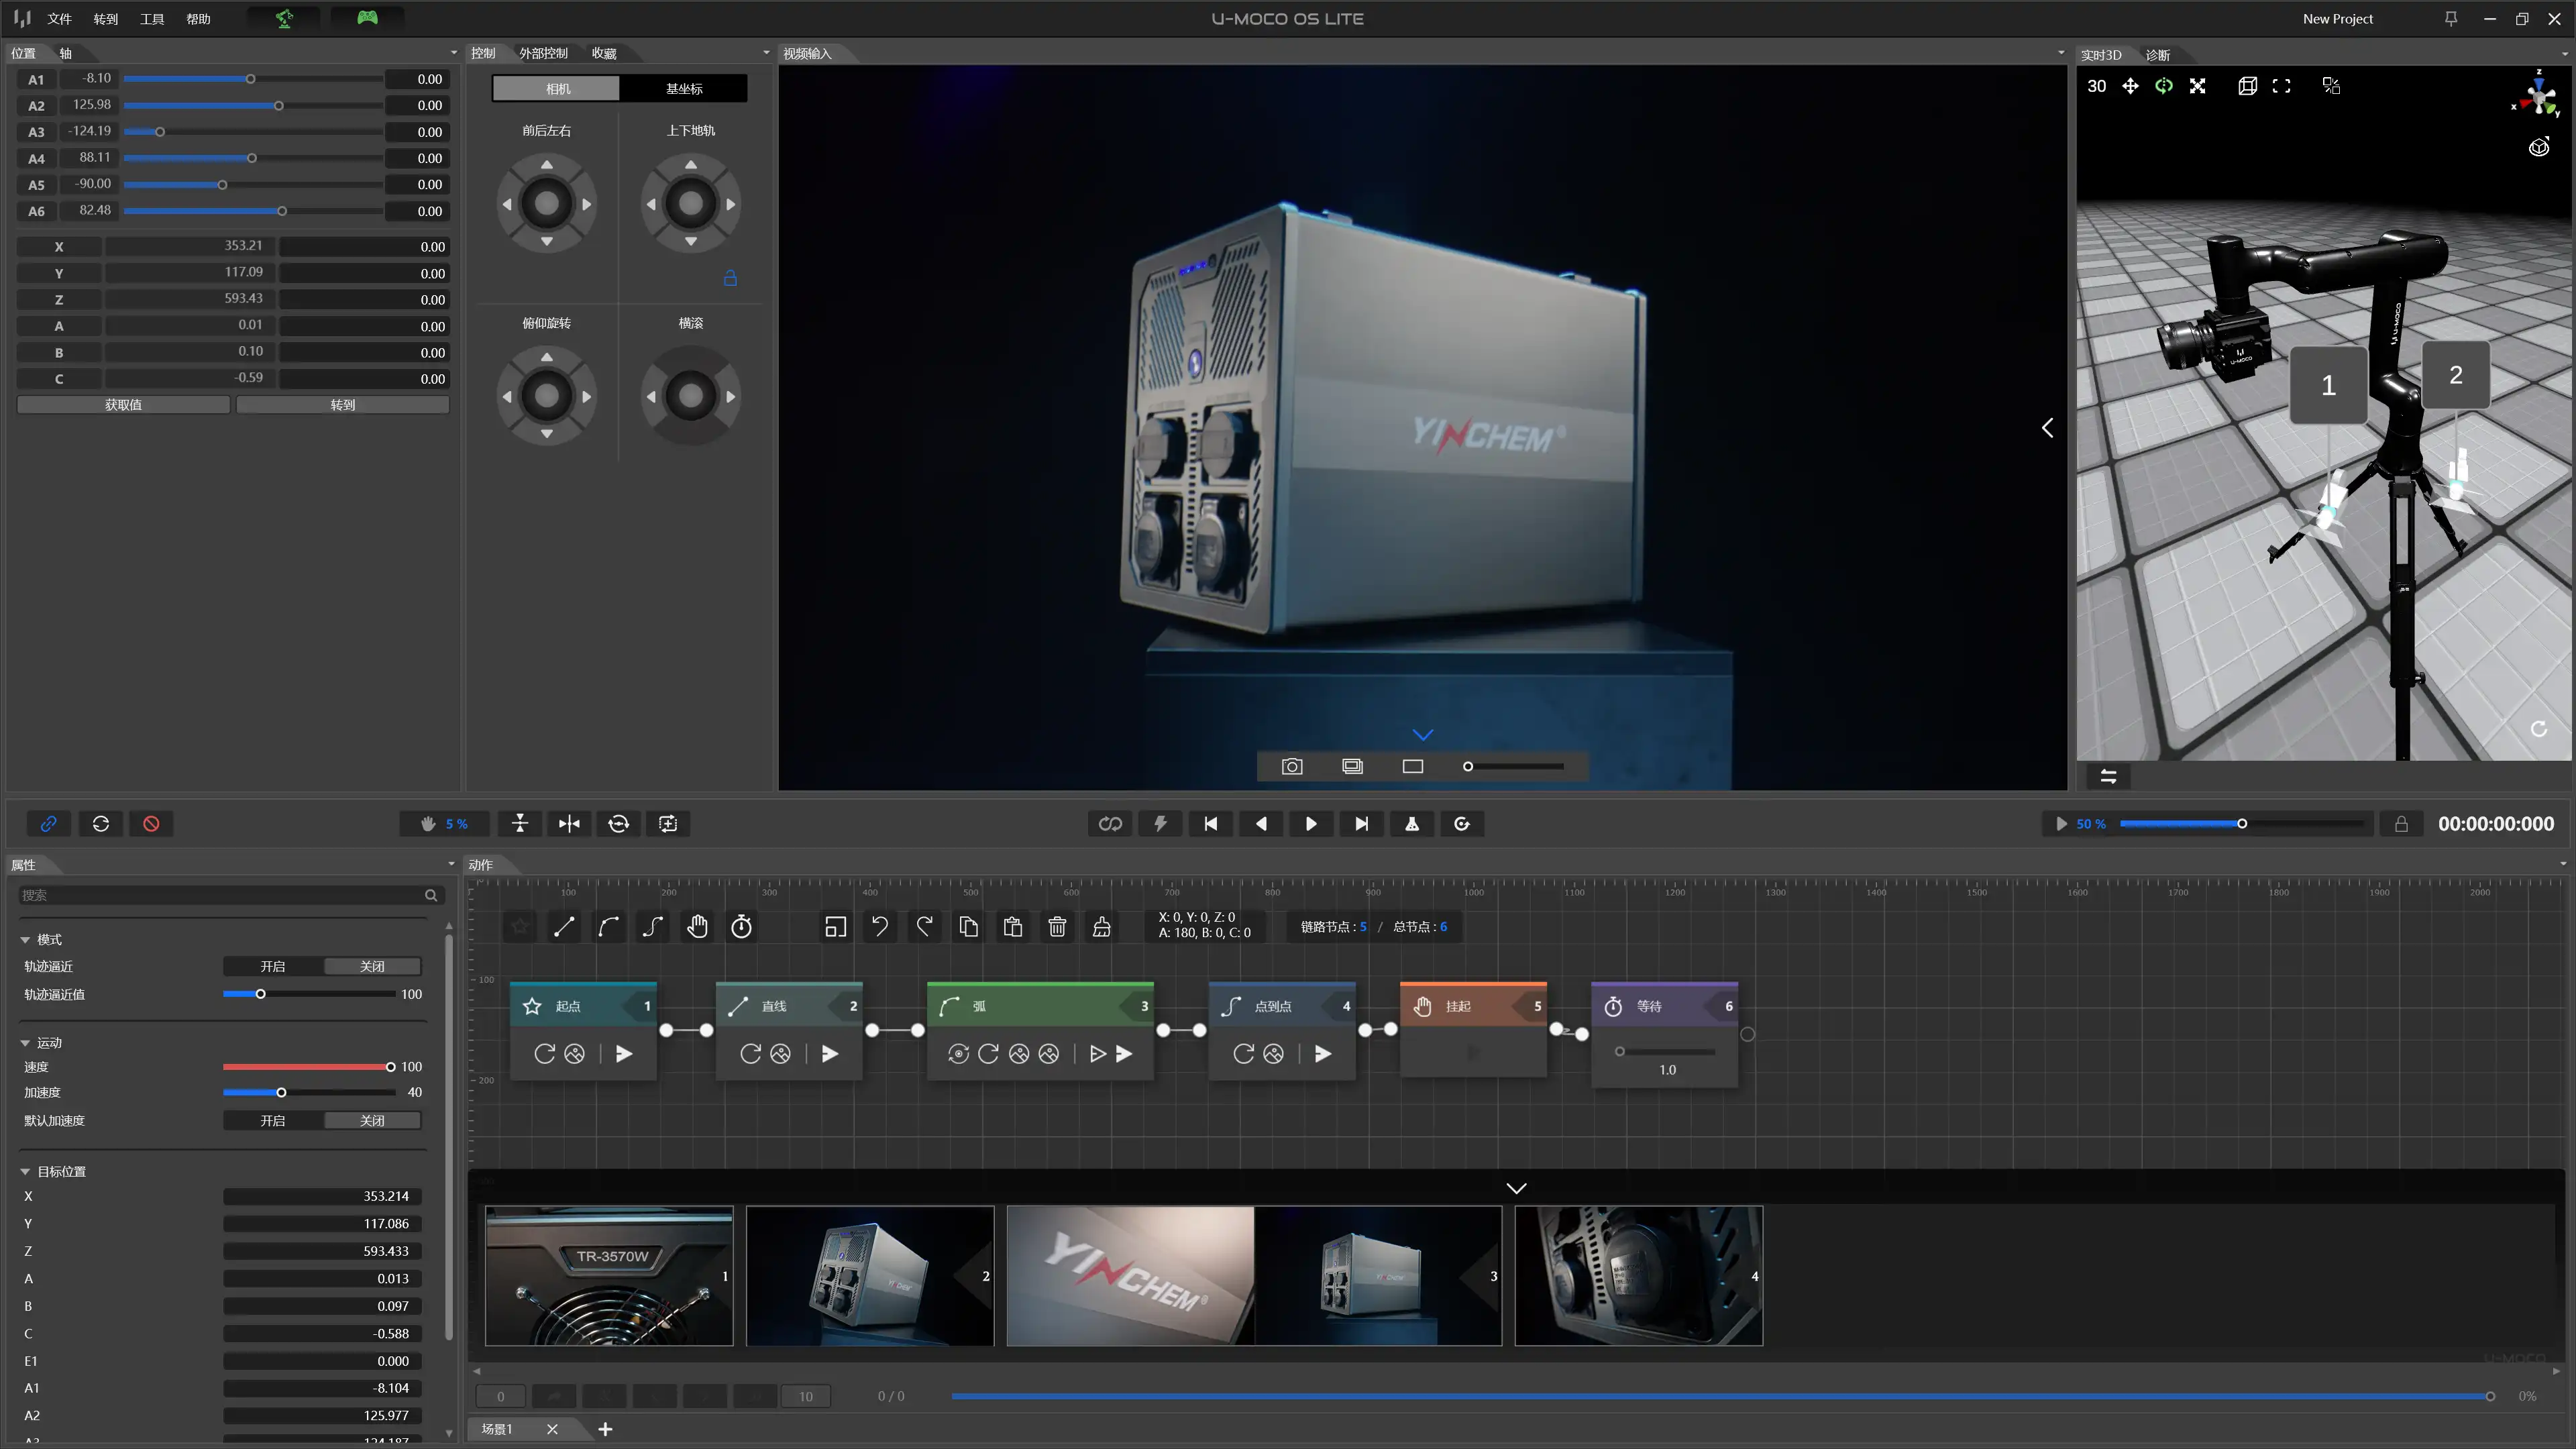
OS LITE 노드 기반 제어 인터페이스

OS LITE간단하고 직관적인

OS PRO 타임라인 편집 인터페이스

OS PRO전문적인 업그레이드

  • 카메라의 필수 동작을 빠르게 배울 수 있습니다

    로봇의 완전한 전문적인 능력을 해제합니다

  • 노드 기반 제어

    전문적인 시간표 편집

  • 순서로 동작 노드를 연결

    자유로운 모션 설계와 정밀한 큐 제어

  • 간단한 경로를 위해 설계된

    복잡한, 연속적인 장거리 카메라 움직임을 지원합니다

  • 세그먼트에 따른 비율 기반 속도 제어

    실행 시간과 키프레임을 정밀하게 설정

  • 실제 움직임을 따라가는 실시간 3D 화면

    오프라인 미리보기, 사전 계획 및 경로 확인

  • 카메라 이동 효과

    목표 잠금 및 스마트 추적

  • 카메라의 자체 자동 집중 시스템을 사용합니다

    움직임 경로와 조정된 LiDAR 중점

  • 장치에 포함된

    선택적 업그레이드 (6개월 무료 체험)

빠른 설정부터 정밀한 모션 설계까지 U-MOCO OS는 창의적인 필요에 따라 진화합니다.

macOS VERSION개발 중 · 2027년 초 제공 예정

macOS용 OS PRO, 2027년 초 제공 예정

Mac 버전은 개발 중입니다. Windows 버전은 공개 베타로 제공됩니다.
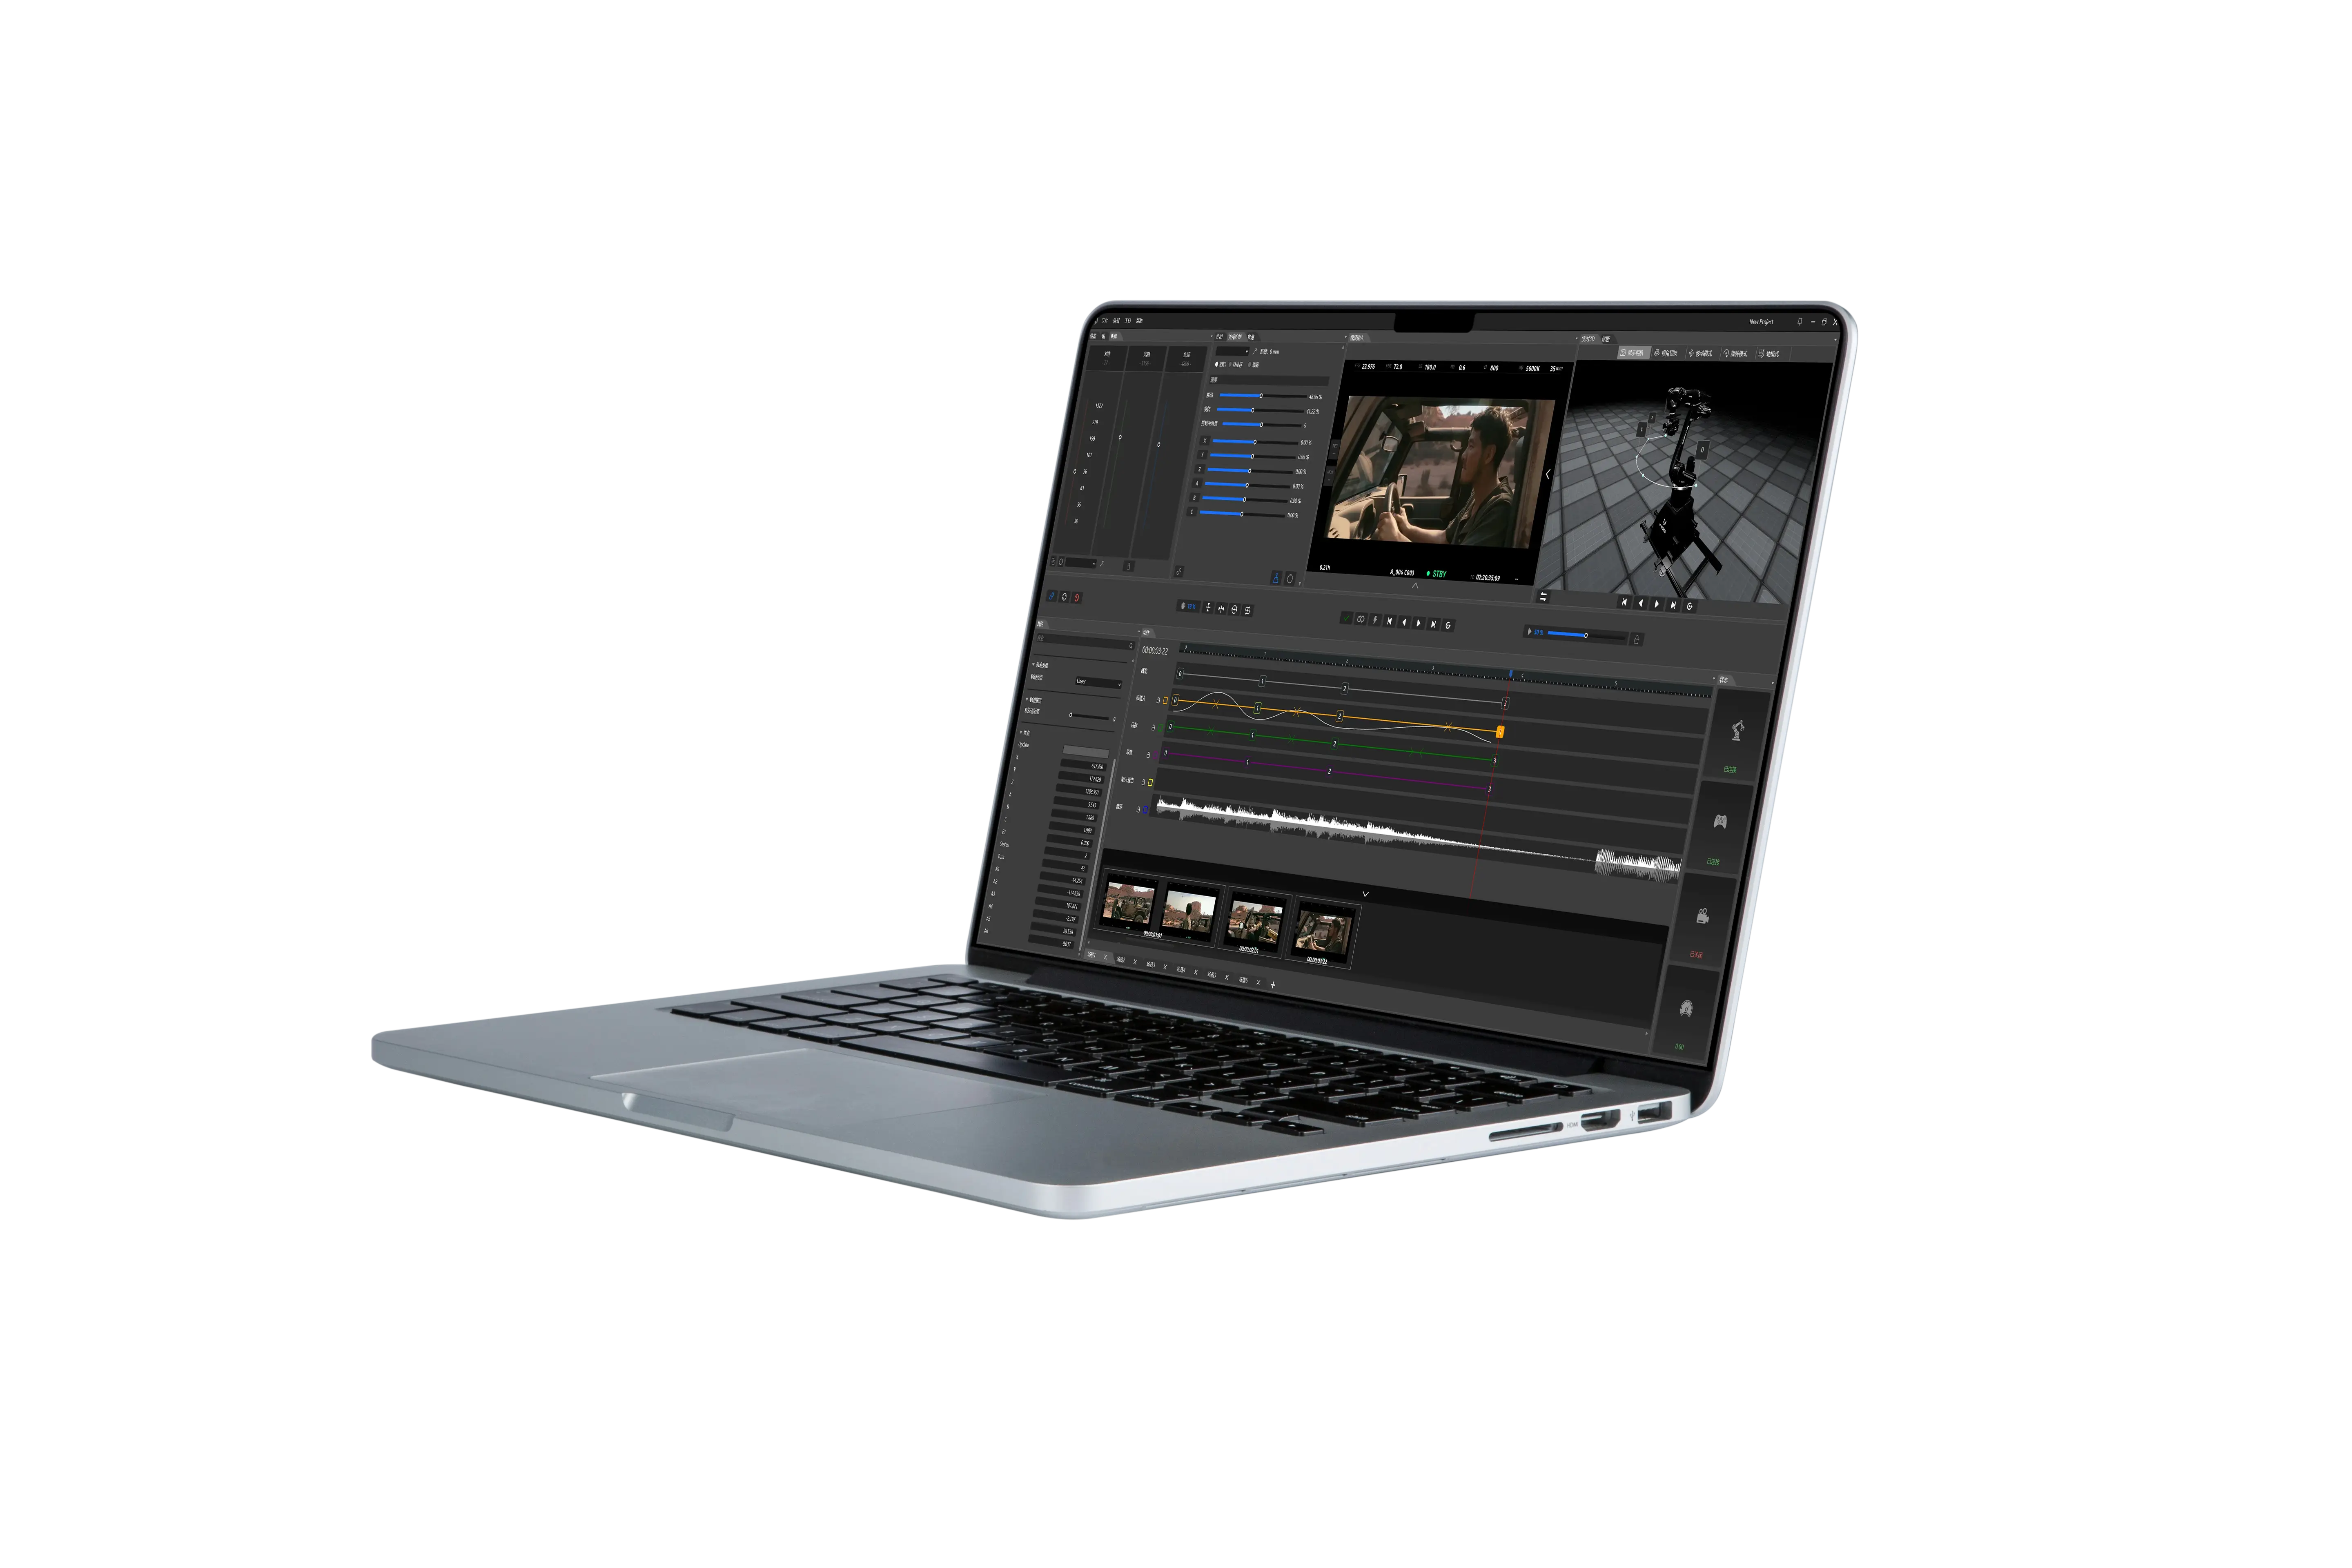
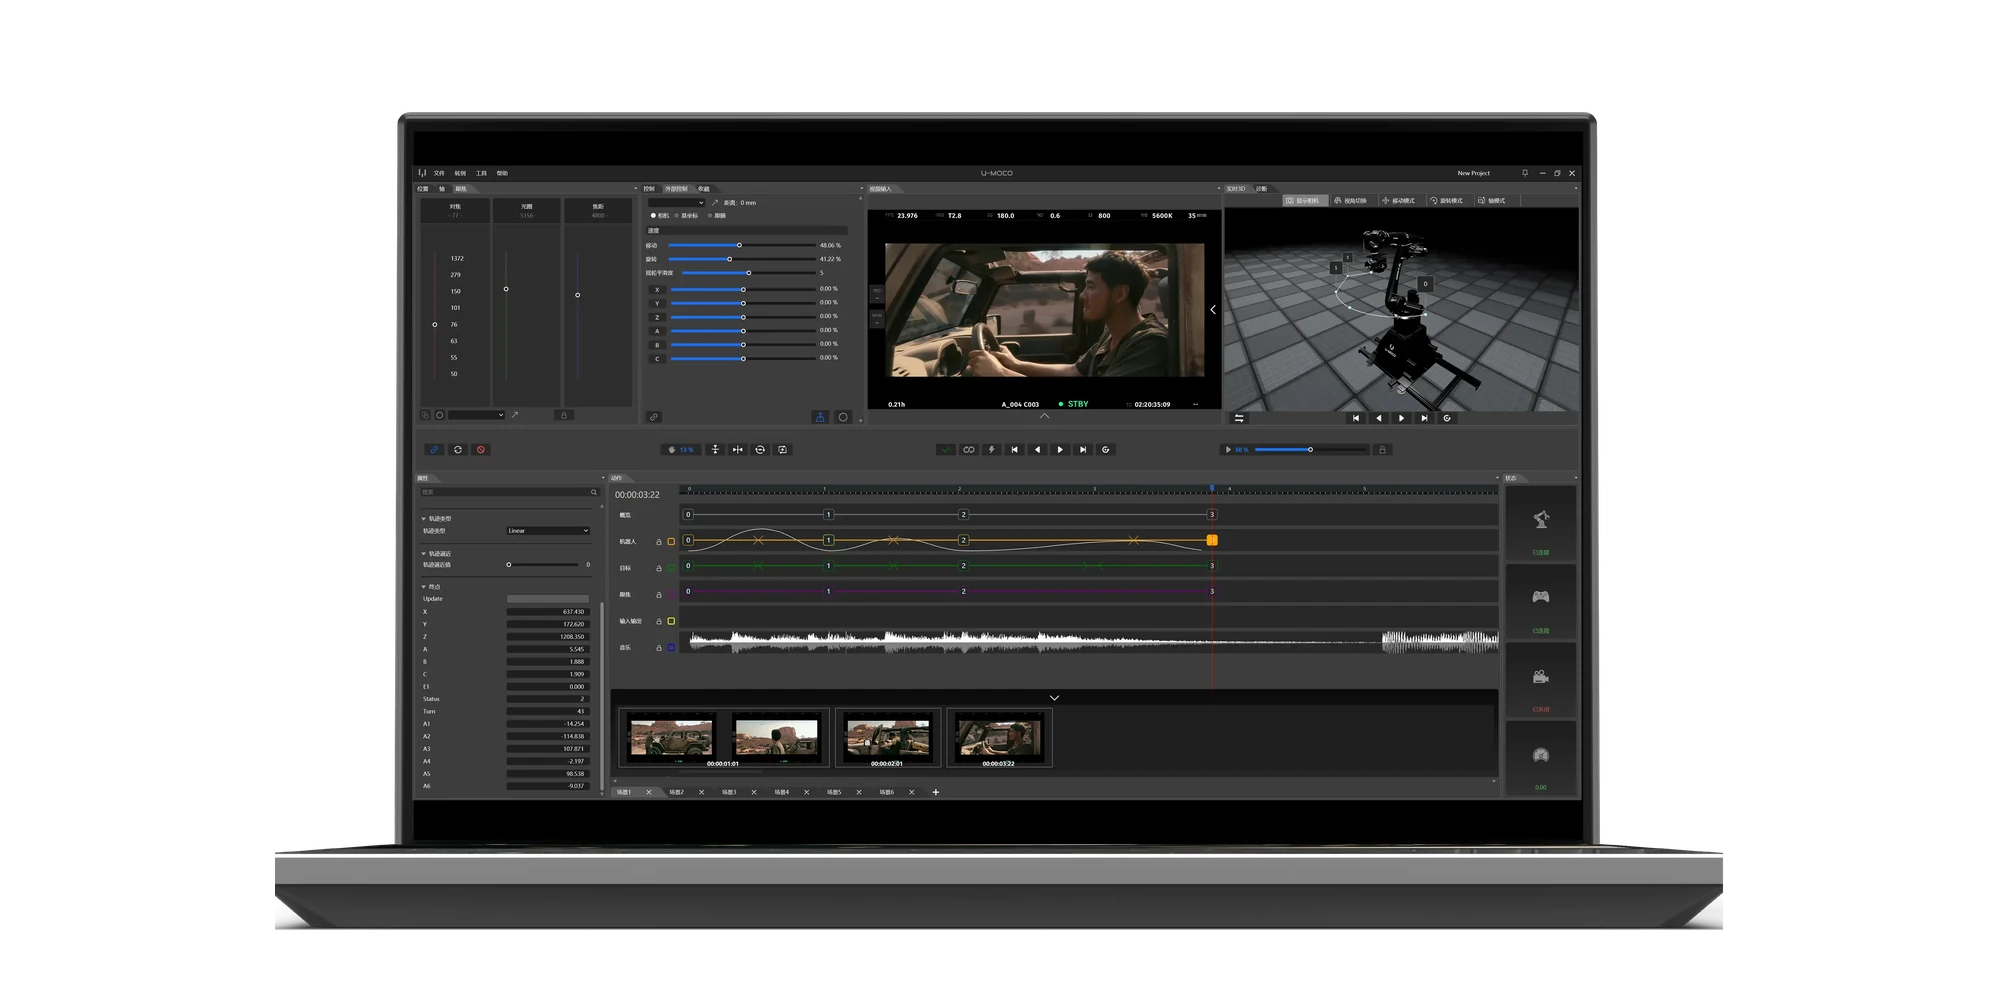
맥북의 OS PRO 소프트웨어 인터페이스

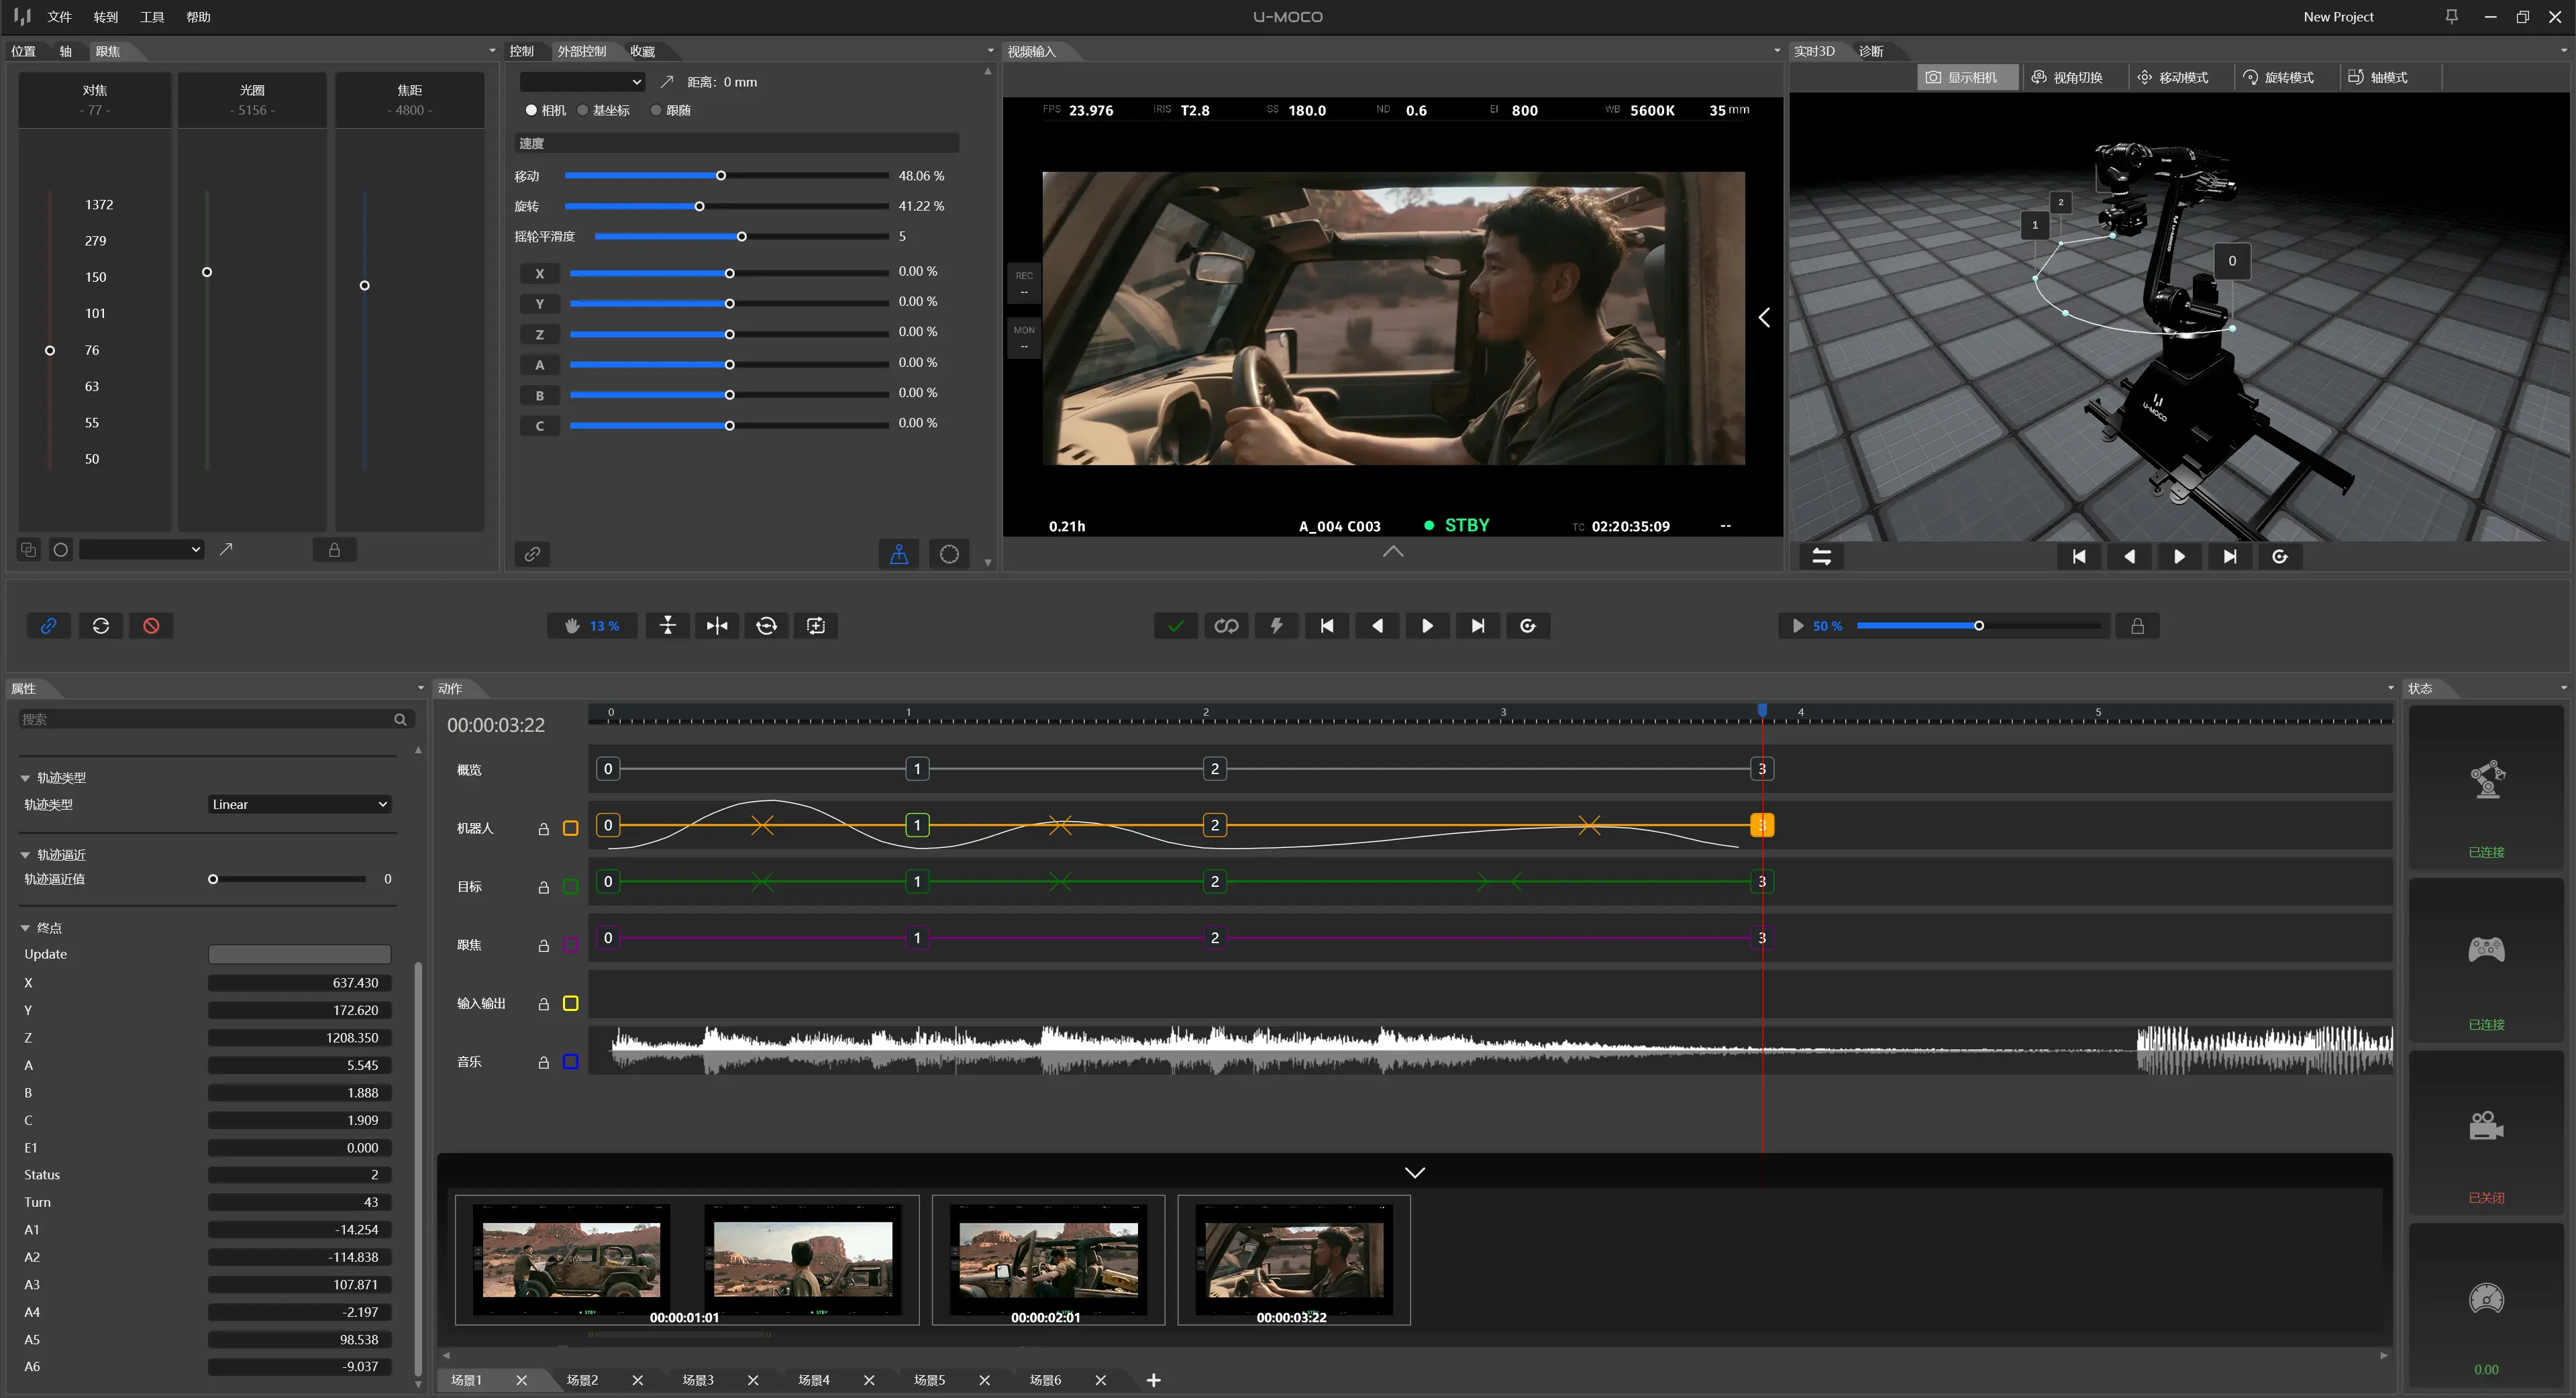
OS PRO

카메라 움직임을 시간대에 넣으십시오

위치, 목표 지점, 집중력, 음악 및 외부 장치들은 한 시간대에 정확하게 동기화되어 배치됩니다.
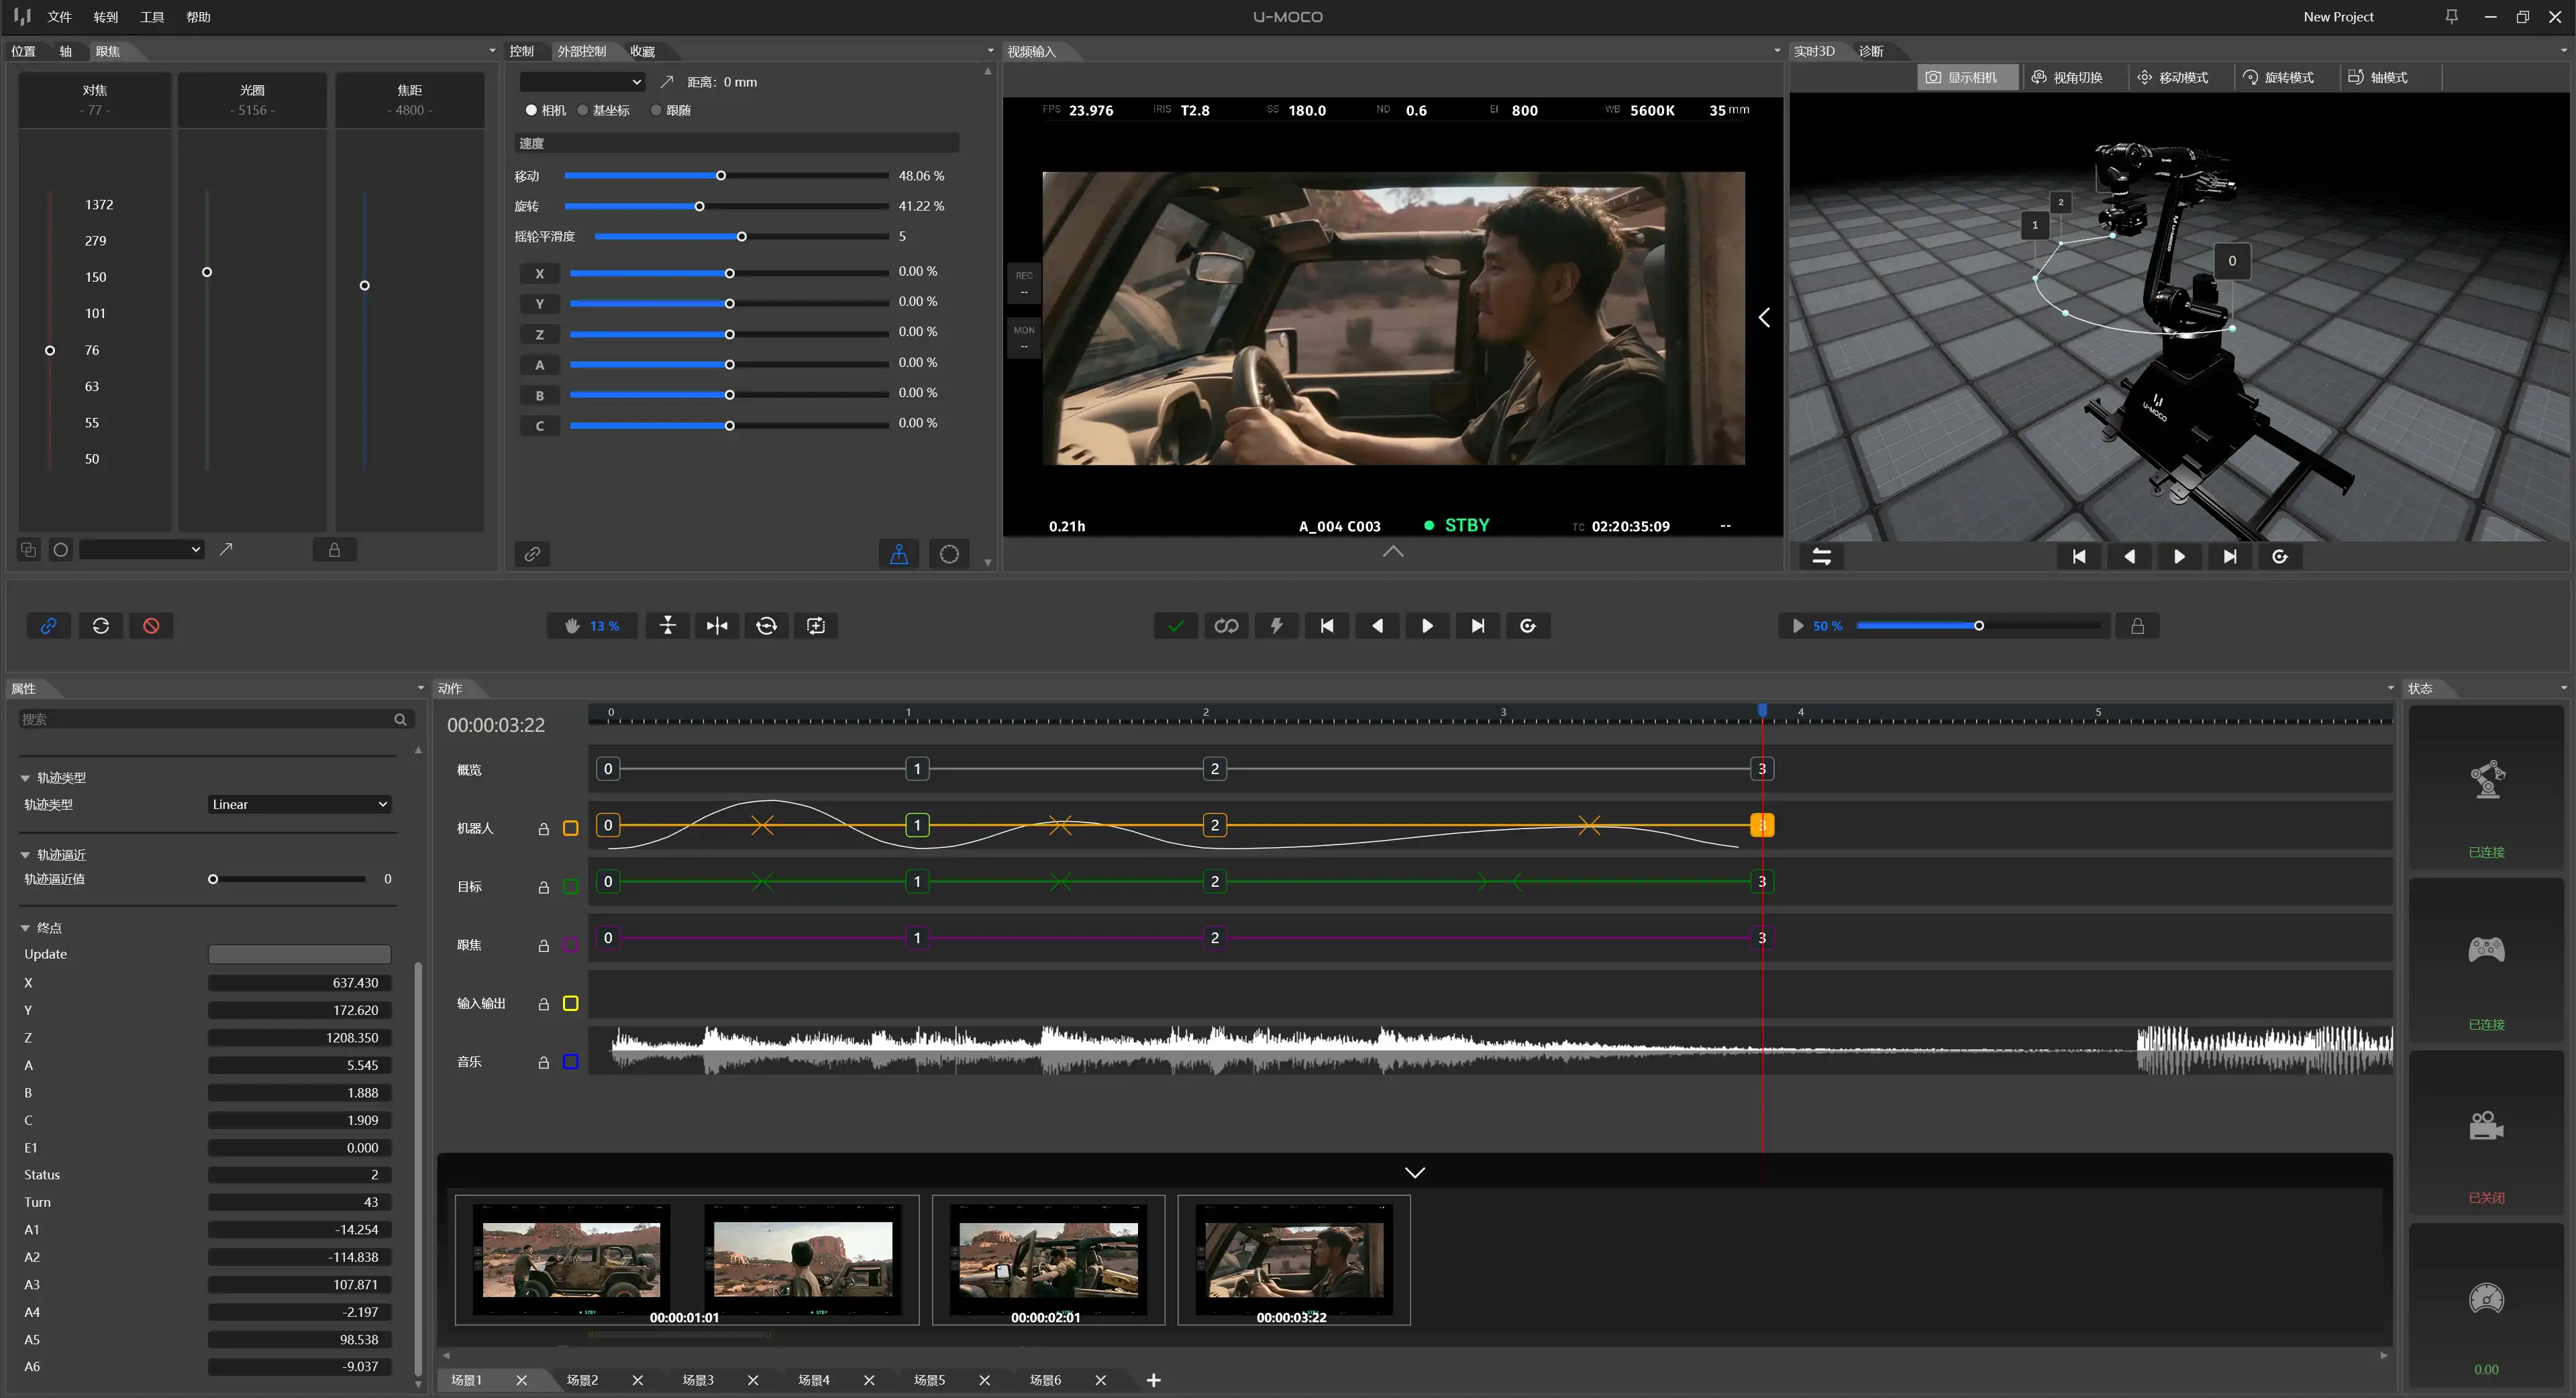
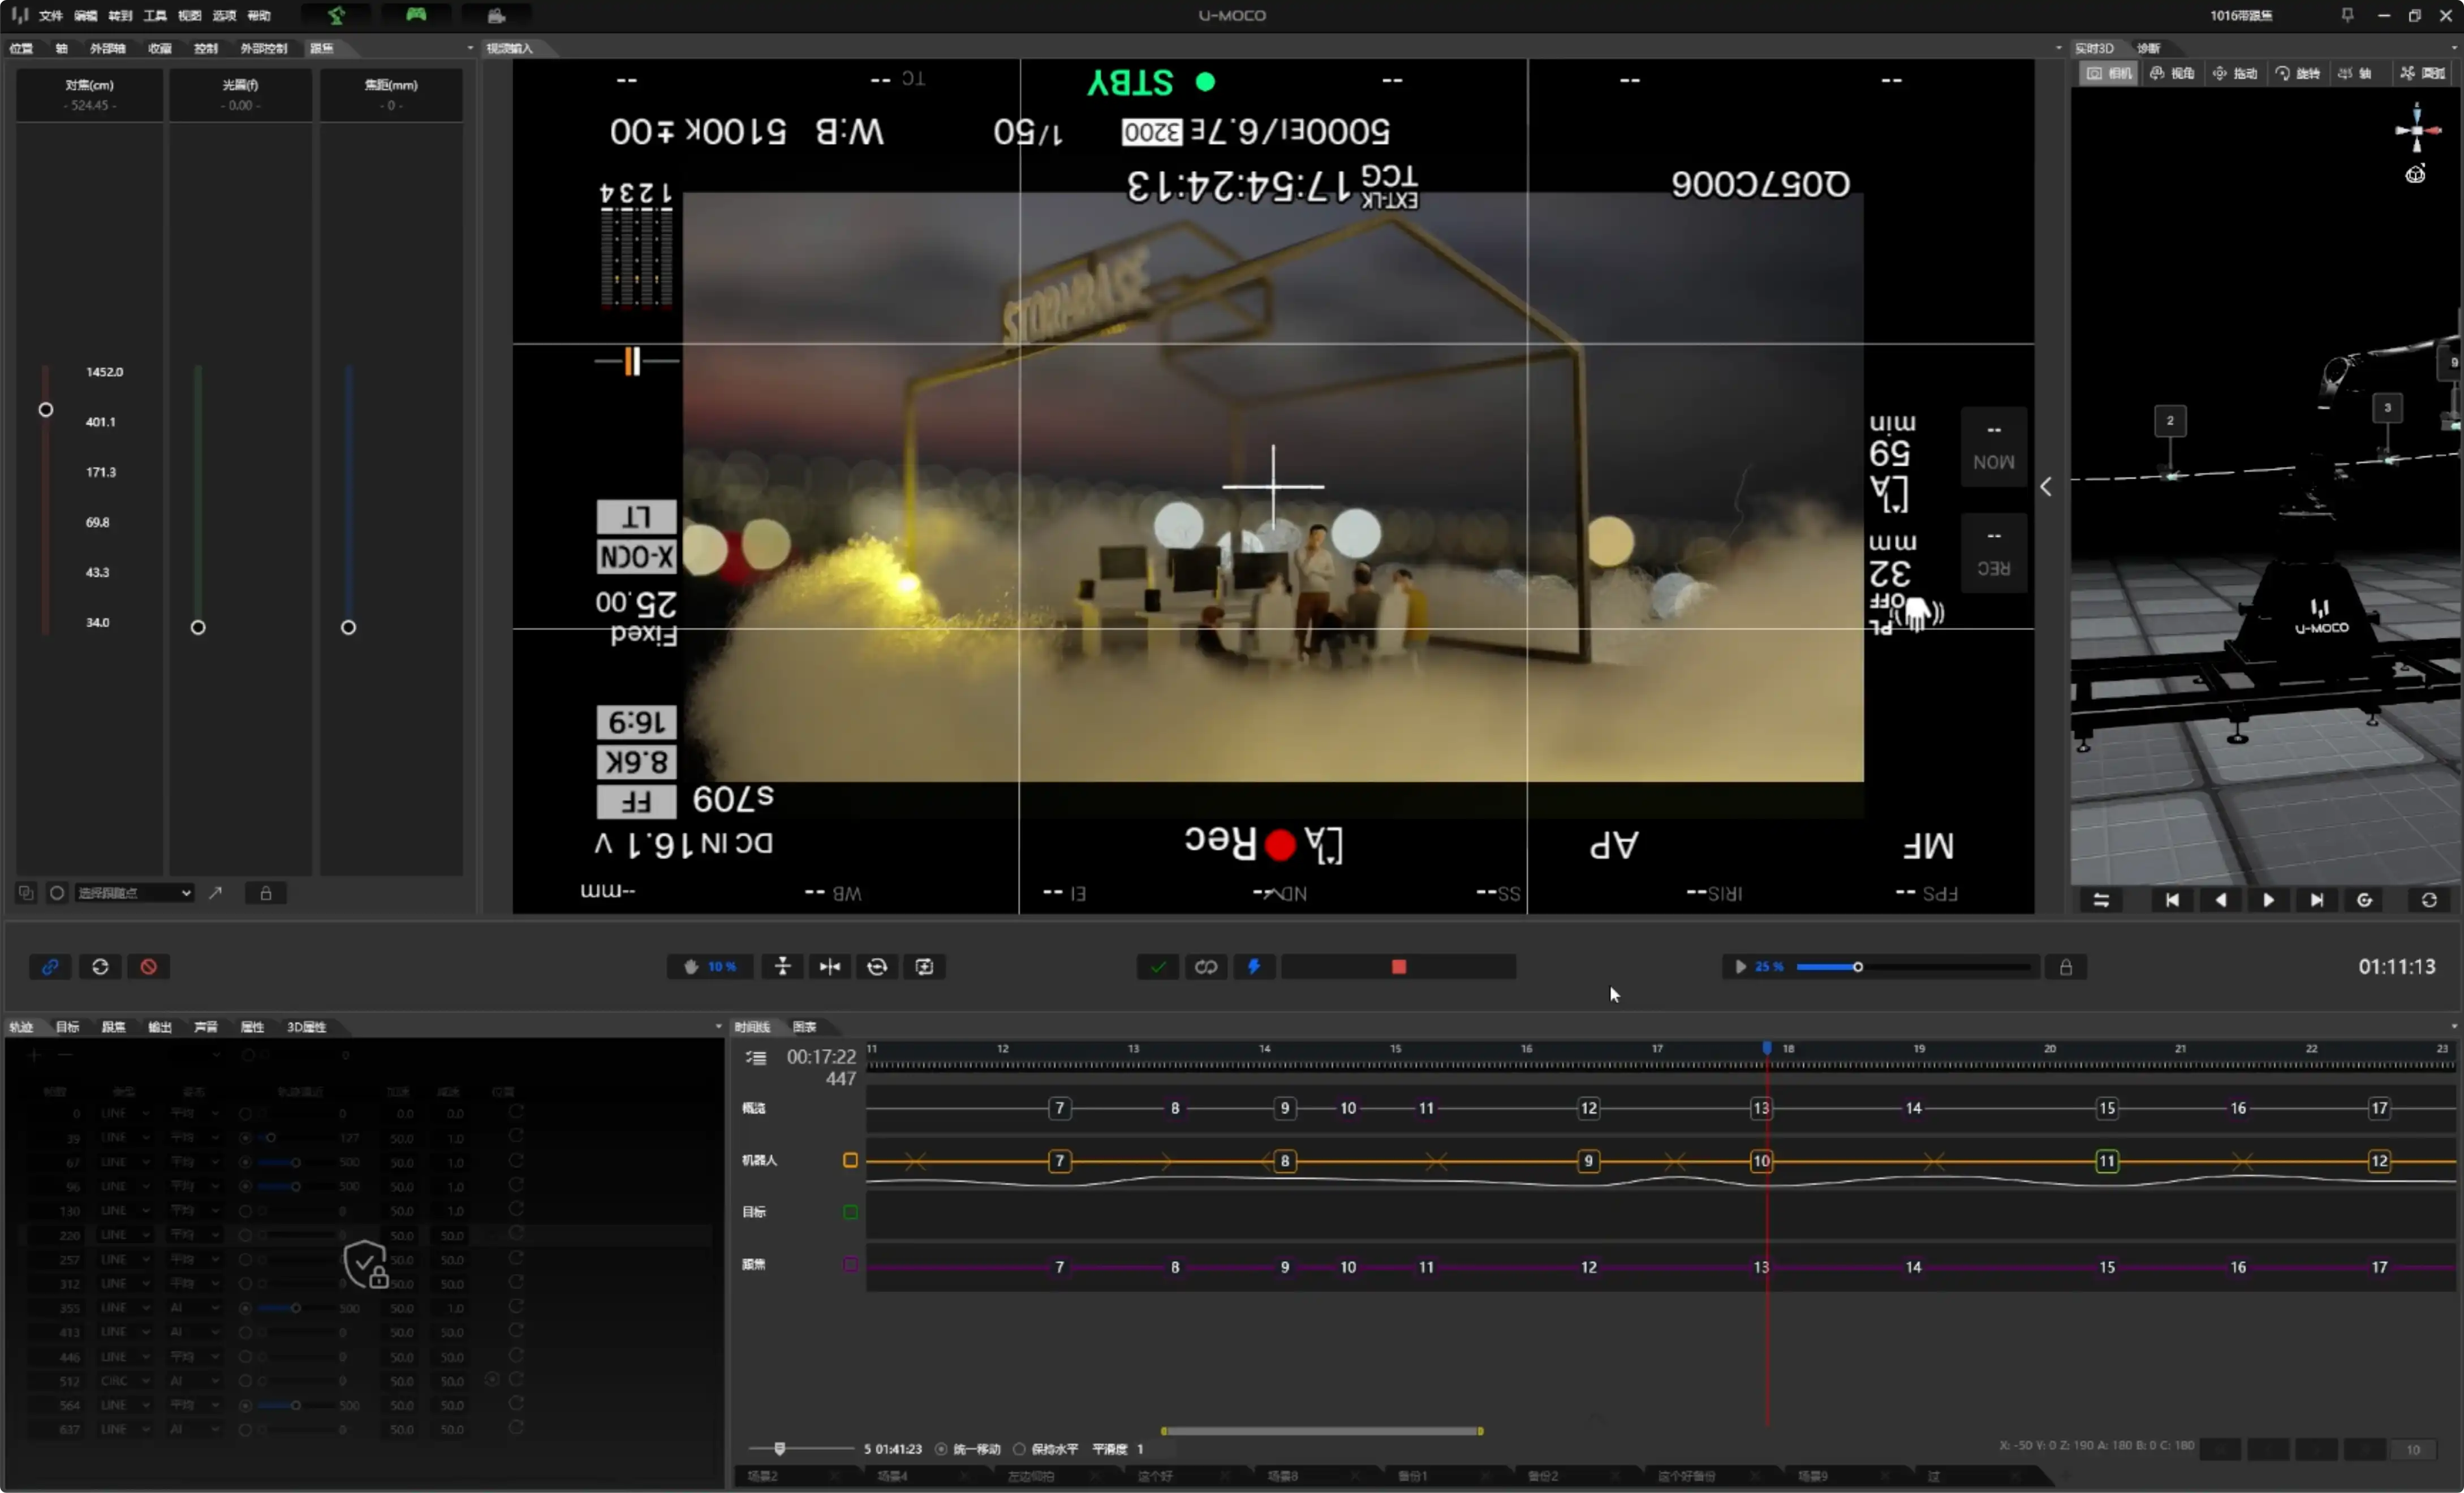
OS PRO 타임라인 편집기 인터페이스
01

다 트랙 시간표

위치, 목표 지점, 집중 및 외부 장치를 함께 배치하십시오.

02

키프레임 제어

자세와 속도와 운동 리듬을 정확하게 설정하세요.

03

프레임 정확한 동기화

위치 이동, 속도 변경 및 장치가 초 및 프레임에 의해 작동합니다.

04

사전 로드 실행

시간보다 앞서 로드하고 트리거에 실행하세요.

로봇 위치 · 목표 지점 · FIZ · 음악 · I/O · TURNTABLE

움직임부터 집중력까지 모든 것이 하나의 시간대에 동기화됩니다.

PREVIS & LENS CONTROL

경로에서 집중까지, 모든 발사율을 조절해

3D 장면에서 경로를 확인하고, 집중력, 아이리스 및 확대 시인크로네이션

3D PATH PREVIS

먼저 검증하고 실행

3D 장면에서 로봇 자세, 모션 경로와 카메라 방향을 미리 확인하세요. 실행 전에 동작을 검토해 현장의 시행착오를 줄일 수 있습니다.
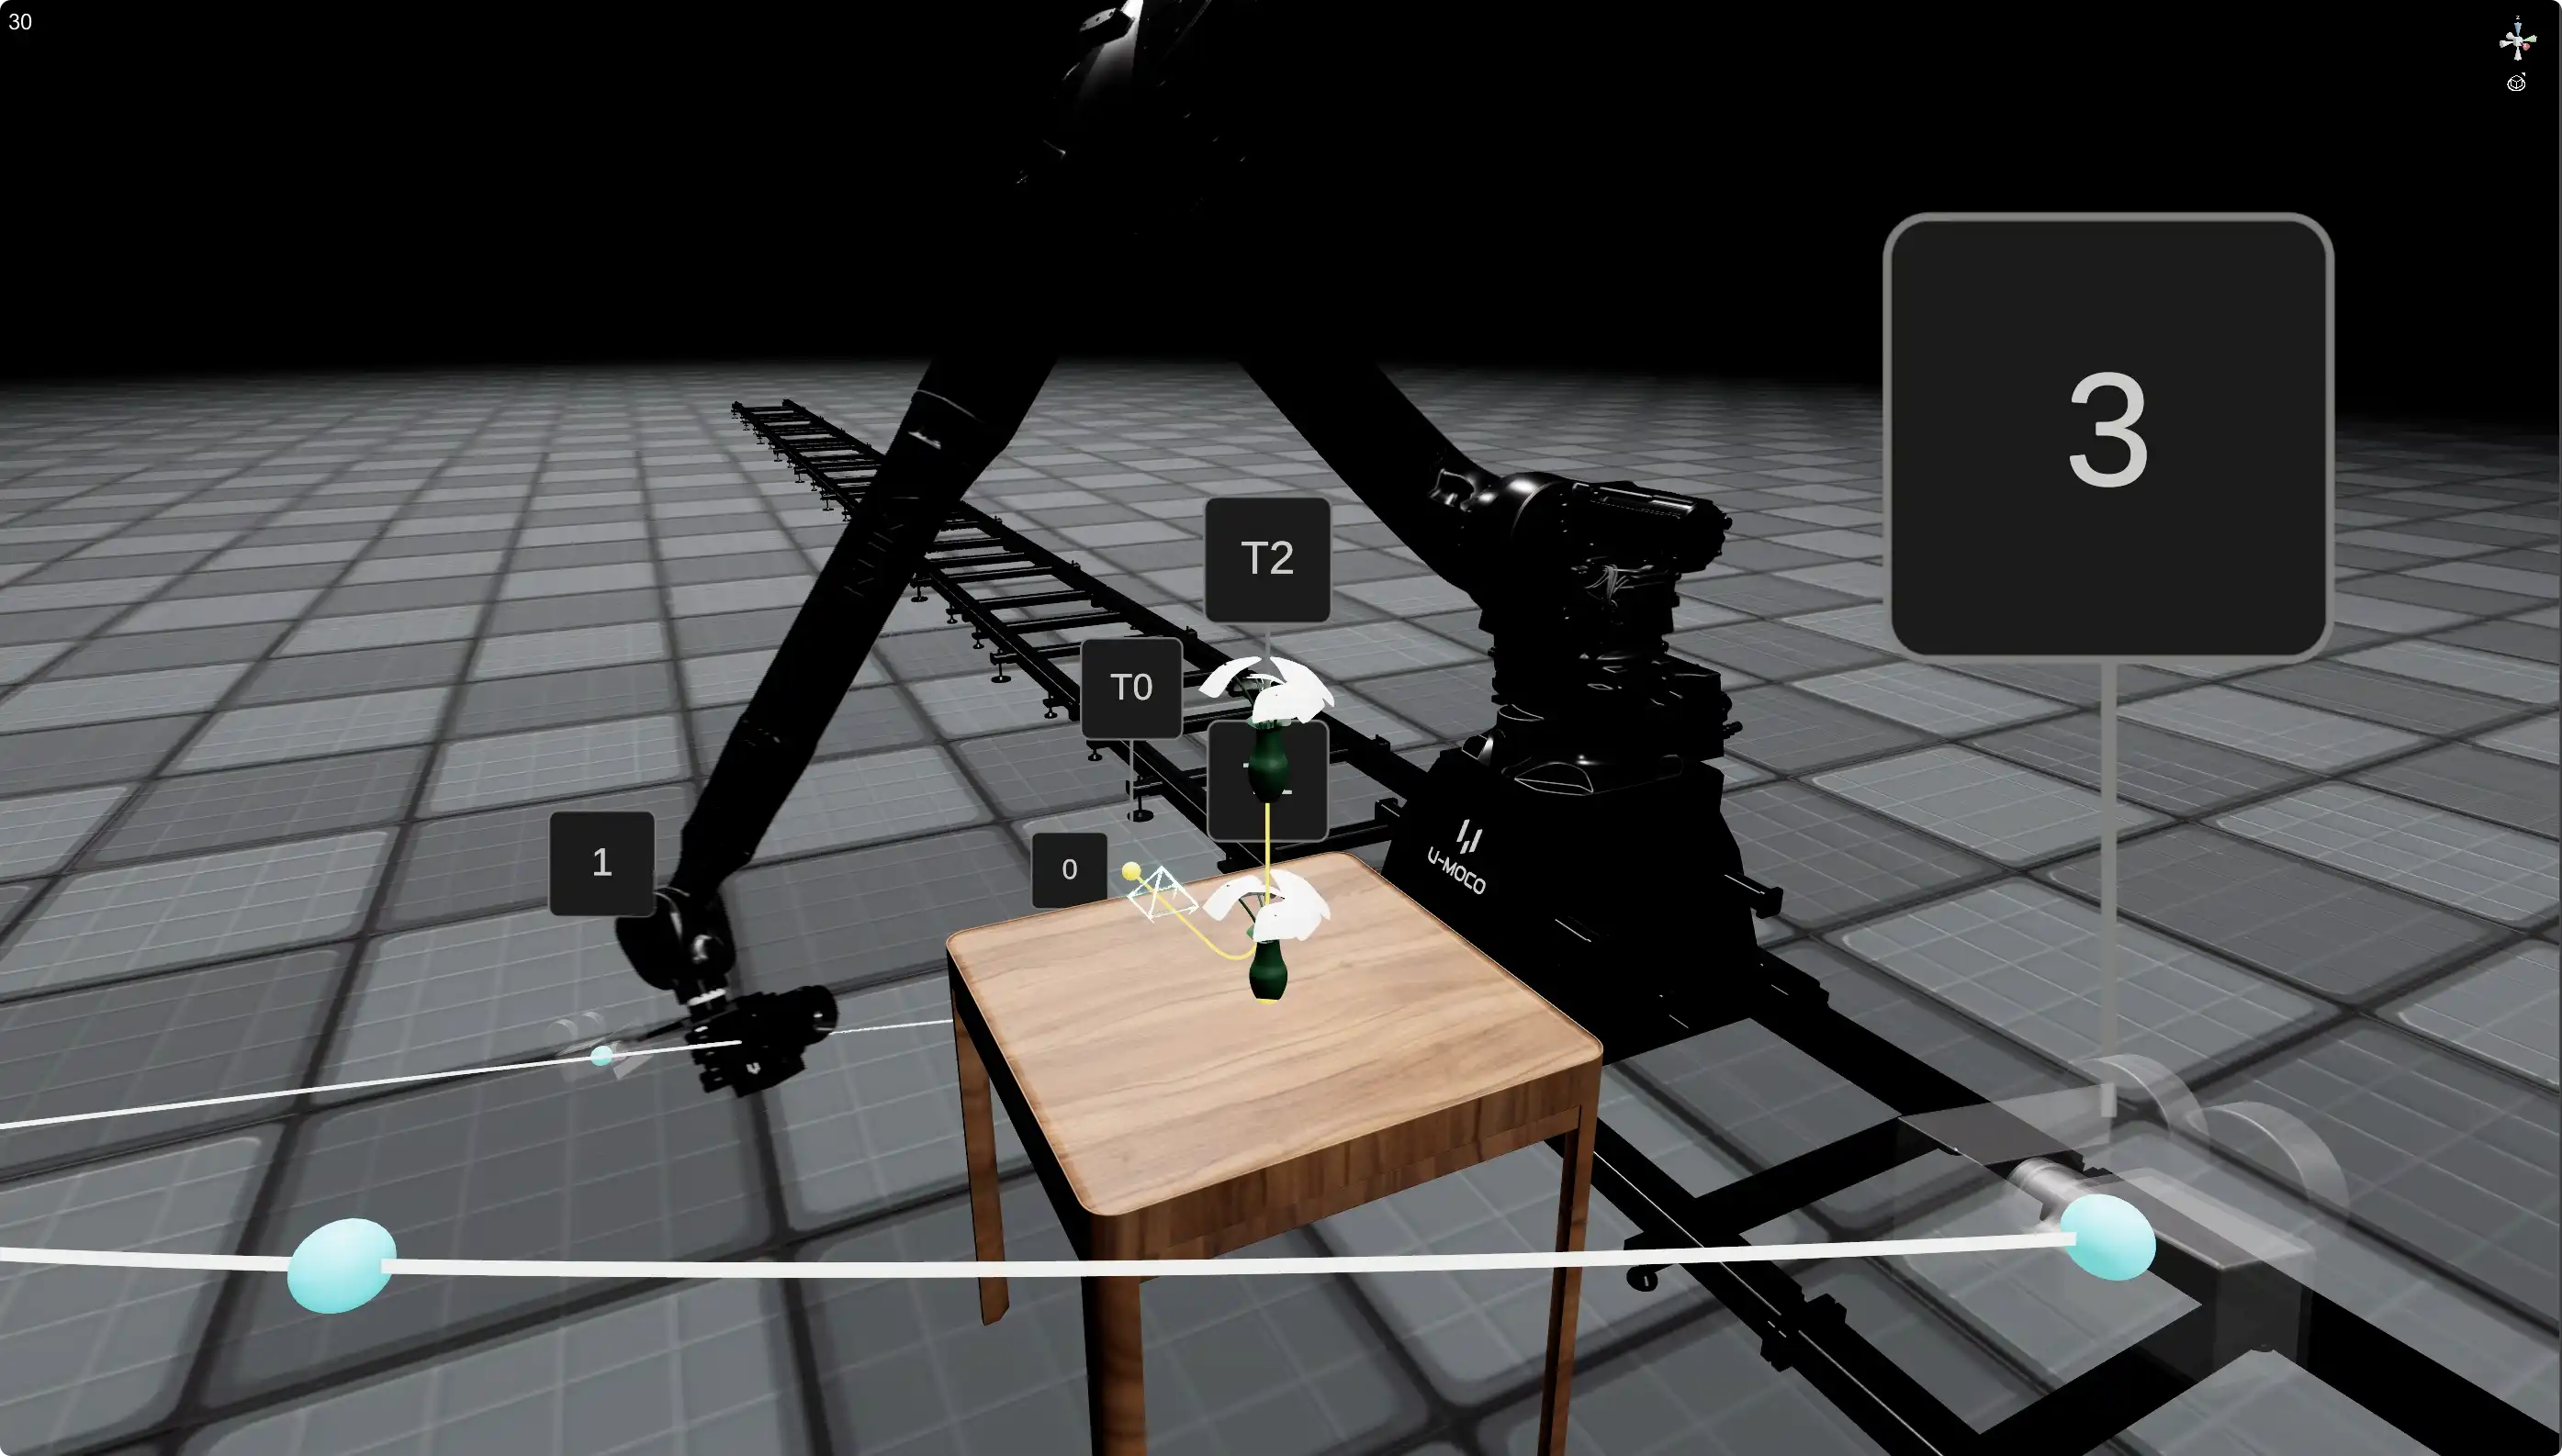
3D 조명경로 검증카메라 방향
U-MOCO OS 3D pré pré 인터페이스
U-MOCO OS 중점 시간표 인터페이스

동기화된 렌즈 제어

움직임을 유지하고 집중하는 것을 동기화하십시오.

로봇의 움직임, 집중, 아이리스 및 확대 작업을 하나의 시간 라인에서 함께 구성하여 보다 안정적이고 효율적인 복합 촬영 실행 및 반복을 수행합니다.

집중 시크로네이션아이리스 제어확대 제어레이저 랜징

리다르 지원된 범위와 집중력이 지원됩니다.

이동통신 제어모바일 무선 제어

U-MOCO PILOT

직전 전화 제어연결해 쏴

모바일 앱의 조작 방식을 간소화해 더 직관적으로 사용할 수 있습니다. 컴퓨터나 제어 케이블 없이 무선으로 연결하고 바로 촬영을 시작하세요.

목표 궤도

목표물을 설정하고 순환자동

운동 제어

전화 자세로 운전자 움직임을

무선 연결

직접 연결, 컴퓨터가 없습니다

빨리 시작

연결하고 즉시 촬영

전문적 능력

로봇 팔 제어 에서 완전 한 생산 작업 흐름 으로

기량화와 궤도에서 실행, 동기화 및 조정까지 전문 생산에 필요한 능력을 결합합니다.

전문적 능력
특징 설명
OS PRO
다른 영화 OS
01카메라와 궤도
정확한 카메라 조정 기량
캘리브레이션 후 프레임 센터는 정점 주위를 돌릴 수 있습니다.
정면 카메라 오리엔테이션 계획
에우러 각의 기말 로크로 인해 일부 소프트웨어는 수직 카메라 궤도를 계획할 수 없습니다.
인공지능 목표 지점 탐지 및 추적
인공지능을 통해 자동으로 조정할 수 있는 목표 위치를 식별합니다.
베지어 곡선 궤도 근접
베지어 추출을 통해 코너를 부드럽게 하고, 베지어 사용법을 단순화합니다.
02운영
오프라인 궤도 재생
로봇은 컴퓨터에서 연결을 끊고 독립적으로 실행하고 시크로노적으로 중점과 다른 장치를 제어할 수 있습니다.
빠른 다중 장면 전환
여러 장면을 저장하고 클릭 한 번으로 전환하십시오.
시야 변화로 한 지평선 수준
알고리즘을 통해 음향 변경을 통해 평준한 지평을 유지합니다.
자동적 특이한성 느림
실수하고 멈추기 보다는 특성에 가깝게 느려집니다.
한 번의 클릭 연결
컴퓨터와 로봇을 연결해 놓으면
03연결 및 제어
집중 디렉트링크
추적 중점은 컴퓨터가 아닌 로봇이 제어하며, 더 짧은 지연시간과 더 정확한 중점으로 제어됩니다.
6축 벡터 원격 제어기
조이스틱은 6개의 축을 가로지르는 방향으로와 속도를 무단으로 제어합니다.
두 개의 원격 협업 모드
두 명의 운영자는 두 개의 벡터 원격기를 사용하여 로봇을 동시에 제어합니다.
리다르 집중을 따르십시오
리다르 거리 데이터를 기반으로 자동 집중력을 달성하며, 또한 목표 지점 설정에 사용될 수 있습니다.
04방송 응용 프로그램
멀티 디바이스 동기화
조명, 음악과 로봇은 동기화되어 서로 연결됩니다.
TC 시간 코드 트리거
시간 코드를 읽고 시간 코드를 통해 로봇을 작동시킬 수 있습니다.
하드웨어 Genlock 동기화
하드웨어 Genlock 인터페이스를 통해 가상 생산 장치에 실시간 위치 데이터를 전송합니다.
B4 방송 렌즈 세로 컨트롤
하드웨어 인터페이스를 통해 실시간으로 B4 방송 렌즈를 제어합니다.

정확한 카메라 조정 기량

특징 설명캘리브레이션 후 프레임 센터는 정점 주위를 돌릴 수 있습니다.
OS PRO
다른 영화 OS

정면 카메라 오리엔테이션 계획

특징 설명에우러 각의 기말 로크로 인해 일부 소프트웨어는 수직 카메라 궤도를 계획할 수 없습니다.
OS PRO
다른 영화 OS

인공지능 목표 지점 탐지 및 추적

특징 설명인공지능을 통해 자동으로 조정할 수 있는 목표 위치를 식별합니다.
OS PRO
다른 영화 OS

베지어 곡선 궤도 근접

특징 설명베지어 추출을 통해 코너를 부드럽게 하고, 베지어 사용법을 단순화합니다.
OS PRO
다른 영화 OS

장치 호환성

모든 크기의 로봇 팔을 위해 만들어졌습니다

OS LITE 및 OS PRO는 여러 U-MOCO 로봇을 지원하며, 모델과 구성에 따라 기능이 달라집니다.
GO용 OS PRO는 Windows 공개 베타로 제공됩니다. Mac 버전은 개발 중이며 2027년 초에 제공될 예정입니다. AIR용 OS PRO는 테스트 중이며 기능은 구성에 따라 다릅니다.

U-MOCO OS

더 많은 것을 알고 싶으세요U-MOCOOS?

시스템 기능, 장치 호환성, 그리고 자신에게 적합한 카메라 작업 흐름을 탐구하십시오.
U-MOCO와 연락하세요